迷你世界怎么早机器人
很多小伙伴在迷你世界里看到别人身后跟着个小机器人,跑前跑后帮忙干活,心里挺痒痒的,想知道这东西到底怎么弄出来。其实说白了,游戏里并没有一个叫“早机器人”的现成按钮,咱们要做的就是用游戏里的机械系统自己攒一个出来。这个过程不算复杂,但需要一点耐心,下面就把整套流程拆开揉碎讲给各位听。
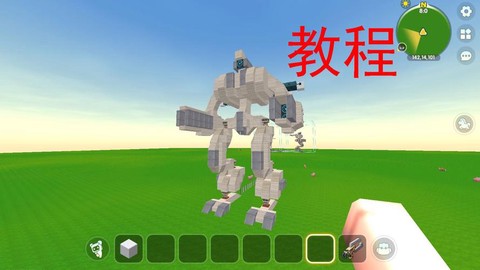
先得把基础材料备齐。咱们需要用到机械车间,这东西是造机器人的核心工作台,没有它后面全白搭。打开背包确认一下有没有机械车间,没有的话得先去合成一个。除了车间,还要准备一些方块当机器人的身体骨架,随便什么材质都行,看个人喜好。另外机械核心和推进器也得提前做出来,机械核心相当于机器人的大脑,推进器决定它能不能动起来。连接器也别忘了带几个,后面组装的时候全靠它把各个部件串起来。
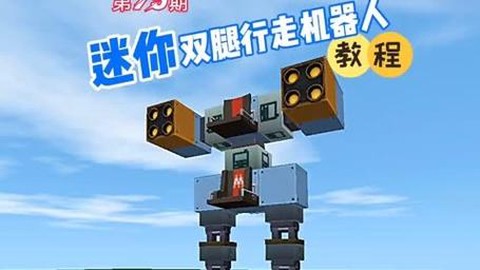
材料凑齐之后找个平坦的地方把机械车间放下去,点开界面就能看到一块组装区域。咱们先在区域里搭个简单的人形框架,不用太复杂,能看出头、身子和两条腿就够了。框架搭好之后把机械核心装到身体中间的位置,这一步很关键,核心位置放偏了机器人动起来会歪歪扭扭。装完核心接着装推进器,想让它在地上走就装轮子或者机械腿,想让它飘着就装悬浮推进器,看咱们自己需要什么效果。
部件都摆好之后掏出连接器,从机械核心开始依次连到各个推进器和活动关节上。连接的时候注意顺序,先连核心再连四肢,这样机器人动起来动作才协调。连完检查一遍有没有漏掉的部件,漏连的话那个部位就不会动,到时候机器人可能只有一条腿蹦跶。确认无误之后在机械车间界面里点生成,等一小会儿咱们的机器人就站起来了。
刚生成的机器人还不太听话,得给它调一下动作设置。打开机械编辑界面能看到每个连接部位的参数,把前进后退和转向的数值调一调,让机器人走起来别太猛也别太肉。调完之后可以站远一点观察它走路的姿态,觉得哪里别扭就再回来微调。这个步骤可能需要反复试几次,别着急,慢慢调总能找到顺眼的参数。
如果想让机器人帮忙干活,比如推个东西或者守着某个区域,可以在它身上加装机械爪或者感应器。机械爪装在前端,连上核心之后设置成碰到物体就抓取,这样它就能帮着搬东西了。感应器装在合适的位置,设置成检测到特定方块就停下或者转向,机器人就能自己绕着障碍走。这些小配件不算必须,但加上之后机器人会显得聪明不少。
最后提醒一句,造好的机器人别忘了用扳手敲一下收进背包,不然退出地图可能就找不着了。收起来之后下次想用直接放出来就行,不用重新造一遍。整个流程走下来其实花不了太多时间,关键是连接那一步别漏件,调参数的时候多点耐心。各位可以按自己的喜好随便改改外形和功能,造出独一无二的小跟班。
以上就是星帆游戏阁为你带来的"迷你世界怎么早机器人",更多有趣好玩的热门资讯攻略,请持续关注星帆游戏阁!